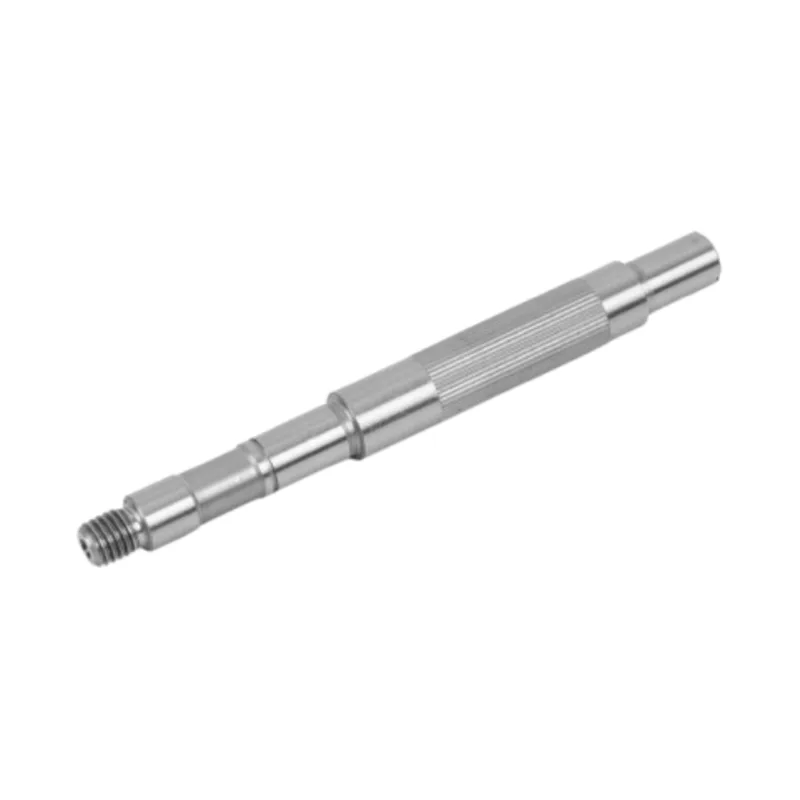
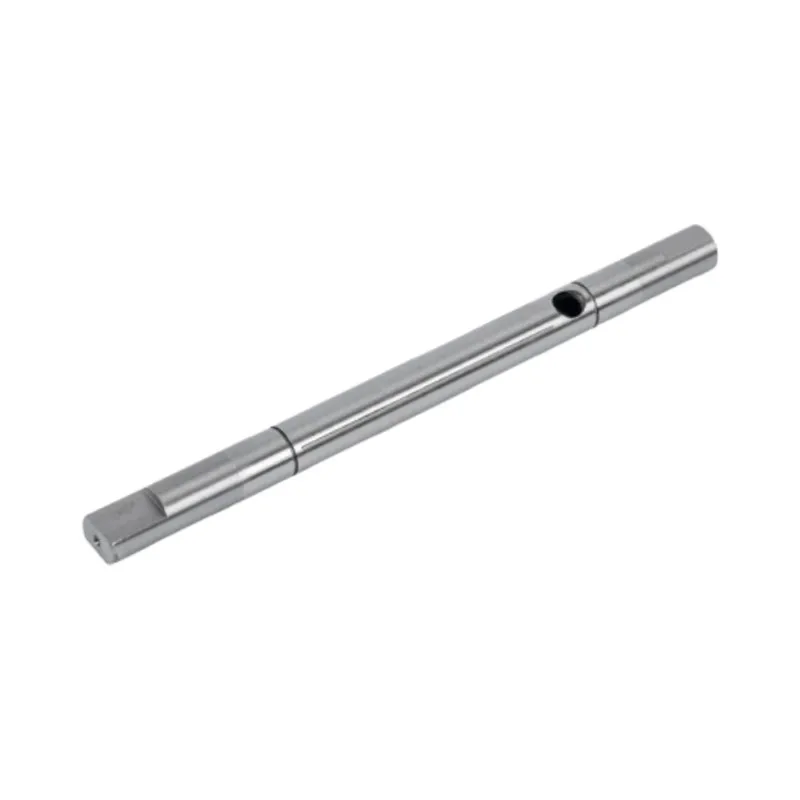
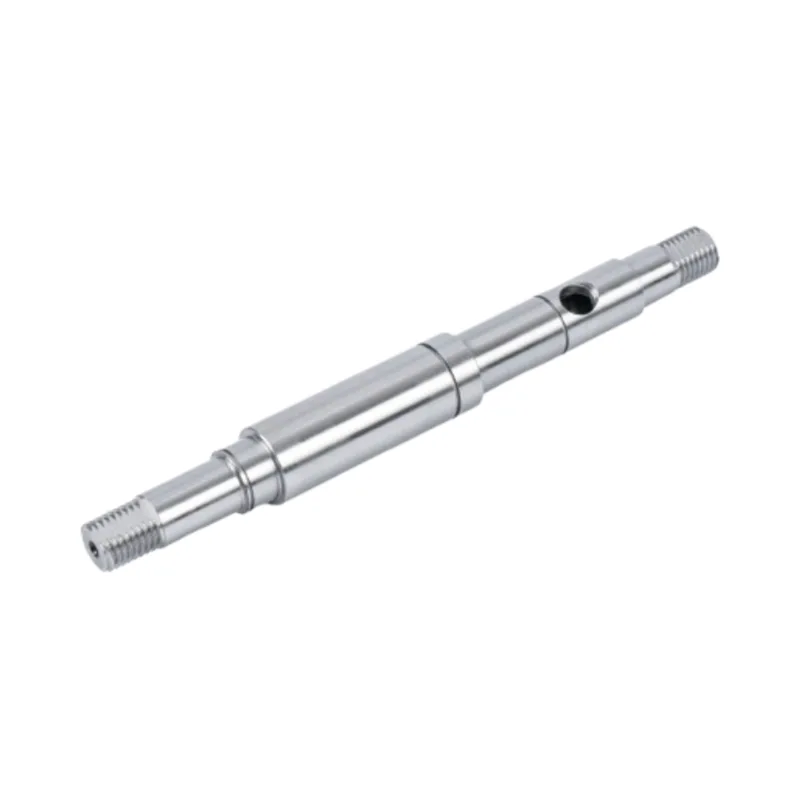
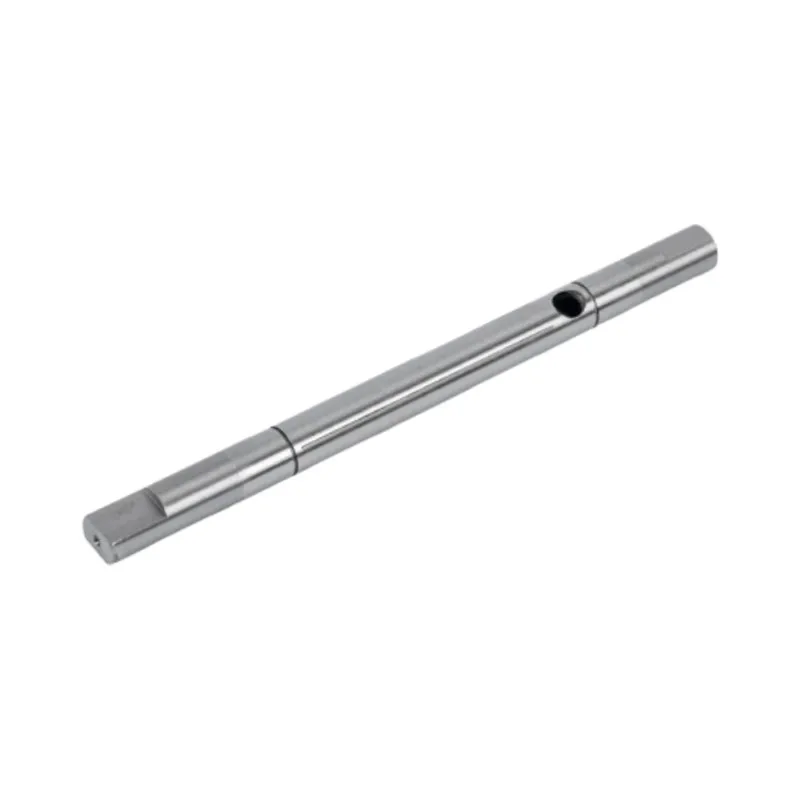
1. Вал двигателя промышленного робота как механическая основа движения робота.
Каждый промышленный робот — от шестиосных шарнирных рычагов до селекторов SCARA и совместных коботов — зависит от фундаментального механического интерфейса между серводвигателем и приводной нагрузкой:Вал двигателя промышленного робота. Этот цилиндрический элемент передает вращательную мощность от двигателя к редуктору, гармоническому приводу или прямому шарниру, преобразуя электромагнитный крутящий момент в контролируемое механическое перемещение. Без тщательно спроектированного вала двигателя даже самые совершенные алгоритмы управления не смогут обеспечить точность позиционирования, повторяемость или динамическую отзывчивость, которые требуются современным производственным линиям.
Вал двигателя в робототехнике подвергается определенному набору эксплуатационных напряжений. Он должен выдерживать быстрое ускорение и замедление, частые циклы старт-стоп, нагрузки с переменным крутящим моментом, а иногда и суровые условия окружающей среды — и все это при сохранении субмикронной точности позиционирования. В отличие от валов машин общего назначения, валы роботизированных двигателей работают в сервосистемах с замкнутым контуром, где любой люфт, крутильное возбуждение или радиальное биение напрямую ухудшают траекторию конечного рабочего органа. Это предъявляет исключительные требования к геометрической точности вала, целостности материала и качеству поверхности.
По сути,Вал двигателя промышленного роботаэто гораздо больше, чем простой вращающийся стержень; это прецизионный интерфейс, который соединяет электромагнитный выход двигателя с механическим выходом робота. Его производительность влияет на энергоэффективность, рассеивание тепла, характер вибрации и, в конечном итоге, на срок службы всей трансмиссии. Поэтому глубокое понимание конструкции этого компонента необходимо разработчикам робототехнических систем, инженерам по техническому обслуживанию и специалистам по закупкам.
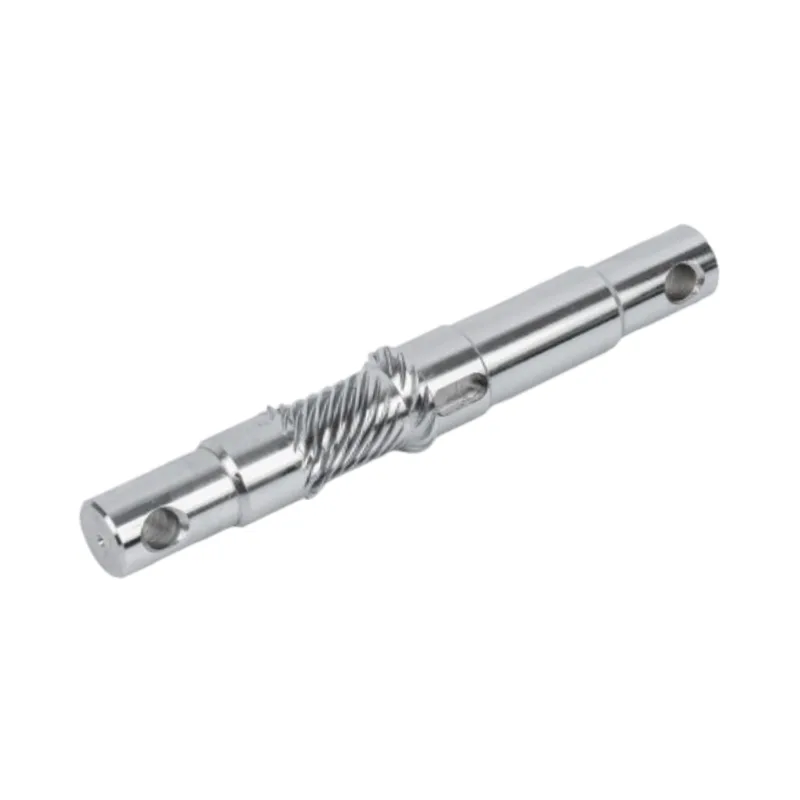
2. Основные принципы проектирования валов высокопроизводительных двигателей.
Проектирование вала двигателя для промышленной робототехники начинается с четкого понимания механических требований приложения. В отличие от стандартных валов для передачи мощности, валы роботизированных двигателей должны удовлетворять строгому набору критериев, которые обеспечивают баланс между прочностью, жесткостью, весом и динамическим поведением.
2.1 Передача крутящего момента и крутильная жесткость
Основной задачей любого вала двигателя является передача крутящего момента. В роботизированных соединениях вал должен передавать номинальный крутящий момент двигателя (а иногда и пиковый крутящий момент перегрузки) без чрезмерного углового отклонения. Жесткость на кручение, определяемая как отношение приложенного крутящего момента к угловому скручиванию, является критическим параметром. Низкая крутильная жесткость приводит к податливости контура сервопривода, уменьшая диапазон управления и ухудшая способность робота подавлять внешние возмущения. Валы высокой жесткости гарантируют, что заданное положение двигателя точно передается на выход шарнира, обеспечивая точное отслеживание траектории.
Инженеры определяют необходимый диаметр вала исходя из максимального напряжения сдвига и допустимого угла закручивания на единицу длины. Для роботизированных приложений, время цикла которых измеряется долями секунды, полярный момент инерции вала также необходимо оптимизировать, чтобы минимизировать отраженную инерцию двигателя — фактор, который напрямую влияет на способность ускорения и энергопотребление. Полые валы, которые обеспечивают более высокое соотношение жесткости кручения к весу, иногда используются в совместных роботах для снижения веса при сохранении достаточного крутящего момента.
2.2 Динамическая балансировка и критическая скорость
Роботизированные двигатели часто работают на высоких скоростях вращения, особенно при выполнении высокоскоростных задач по захвату и размещению или сборке. В таких условиях даже незначительный дисбаланс масс на валу двигателя создает центробежные силы, которые вызывают вибрации, увеличивают нагрузки на подшипники и создают слышимый шум. Динамическая балансировка, выполняемая на прецизионных балансировочных станках, гарантирует, что ось масс вала совпадает с его осью вращения в пределах жестких допусков, часто до класса G2,5 по стандарту ISO 1940 или выше.
Кроме того, критическая скорость вала — скорость вращения, при которой возбуждаются собственные частоты изгиба — должна быть значительно выше максимальной рабочей скорости. Это требует тщательного выбора соотношения длины и диаметра вала, расстояния между опорными подшипниками и демпфирующих свойств материала. Конструкторы часто используют анализ методом конечных элементов для прогнозирования формы колебаний и регулировки геометрии во избежание резонанса, тем самым обеспечивая плавную работу во всем диапазоне скоростей.
3. Выбор материала — основа надежности
Выбор материала дляВал двигателя промышленного роботавозможно, самое важное решение во всем инженерном процессе. Свойства материала определяют прочность вала, усталостную долговечность, износостойкость, коррозионную стойкость и стабильность размеров при термоциклировании.
3.1 Легированные стали и марки нержавеющей стали
Большинство валов двигателей промышленных роботов изготавливаются из среднеуглеродистых легированных сталей, таких как 40Cr, 42CrMo4 или эквивалентных марок. Эти материалы предлагают превосходное сочетание прочности на разрыв, ударной вязкости и обрабатываемости. Для применений, требующих превосходной коррозионной стойкости, таких как роботы, предназначенные для пищевой промышленности или работающие в условиях промывки, предпочтительными являются нержавеющие стали, такие как SUS420 или 440C. Валы из нержавеющей стали обеспечивают достаточную твердость после термообработки, устойчивы к окислению и химическому воздействию.
Высокопроизводительные валы также могут включать обработку поверхности, такую как азотирование, цементация или индукционная закалка, для создания износостойкого корпуса, сохраняя при этом прочный и пластичный сердечник. Такая архитектура корпуса особенно ценна в роботизированных соединениях, где вал взаимодействует с подшипниками, уплотнениями или шлицевыми муфтами, которые создают концентрированные контактные напряжения.
3.2 Термическая обработка и закалка поверхности
Термическая обработка изменяет микроструктуру сырья для достижения желаемых механических свойств. Закалка и отпуск позволяют получить однородную мартенситную структуру с высоким пределом текучести и хорошей вязкостью разрушения. Для валов, испытывающих контактную усталость при качении, например тех, которые выдерживают радиальные нагрузки через подшипники, обычно устанавливается твердость поверхности 55–62 HRC, чтобы противостоять точечной коррозии и растрескиванию.
Важно отметить, что чрезмерная твердость может снизить ударную вязкость и повысить склонность к хрупкому разрушению при ударной нагрузке. Поэтому процесс термообработки необходимо тщательно контролировать, чтобы достичь оптимального баланса между долговечностью поверхности и упругостью сердцевины — баланса, который опытные производители совершенствуют десятилетиями оптимизации процесса.
4. Производственные процессы, определяющие точность
Преобразование заготовки материала в готовый вал двигателя, соответствующий субмикронным допускам, требует многоэтапного производственного процесса, каждый этап которого влияет на конечную геометрическую форму и качество поверхности.
4.1 Токарная обработка и шлифовка с ЧПУ
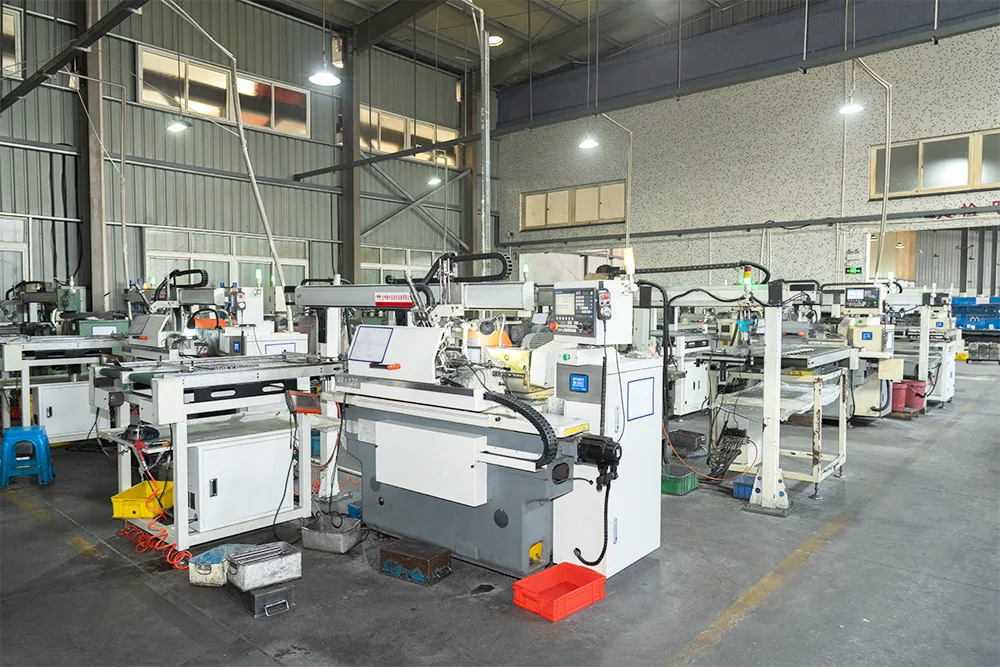
Производственный процесс обычно начинается с токарной обработки на станке с ЧПУ, где необработанный пруток обрабатывается до почти готовой формы, создавая ступенчатые диаметры, уступы, резьбу и шпоночные канавки. Современные токарные станки с ЧПУ, оснащенные приводным инструментом, могут выполнять операции фрезерования и сверления за один установ, уменьшая совокупные ошибки позиционирования.
После токарной обработки вал подвергается прецизионному шлифованию — бесцентровому или цилиндрическому — для достижения окончательных допусков на размеры и качества поверхности. Шлифование удаляет последние несколько сотых миллиметра материала, создавая поверхности с шероховатостью (Ra) всего 0,2–0,4 мкм. Этот уровень отделки важен для правильной посадки подшипника, характеристик уплотнения и снижения трения во время работы.
Для валов со шлицами, зубьями шестерен или другими сложными деталями могут использоваться дополнительные операции, такие как зубофрезерная обработка, формование или протяжка. Каждая операция вводит свой собственный набор допусков, которыми необходимо управлять в рамках общего бюджета размеров.
4.2 Контроль качества и метрология
Обеспечение качества при производстве валов двигателей основано на сочетании технологического контроля и окончательного контроля с использованием координатно-измерительных машин (КИМ), оптических компараторов и профилометров поверхности. Ключевые измерения включают в себя:
- Диаметр критических шеек подшипников (обычно контролируется с точностью ±0,005 мм или меньше)
- Концентричность между несколькими диаметрами
- Прямолинейность и цилиндричность
- Шероховатость и волнистость поверхности
- Профиль твердости от поверхности до сердцевины
Передовые производители также используют методы неразрушающего контроля, такие как магнитопорошковый контроль или вихретоковый контроль, для обнаружения подповерхностных дефектов, которые могут поставить под угрозу усталостную прочность. Каждый вал, прошедший эти строгие проверки, получает право на установку в робота, который за свой срок службы выполнит миллионы циклов.
5. Допуски, качество поверхности и геометрическая целостность.
The Вал двигателя промышленного роботаработает в мире, измеряемом в микронах. Допуски, применяемые к его критическим характеристикам, напрямую определяют точность позиционирования робота, повторяемость и долгосрочную надежность.
Для шеек подшипников типичные допуски на диаметр составляют от ±0,005 мм до ±0,010 мм в зависимости от типа подшипника и класса посадки. Более жесткие допуски — всего ±0,002 мм — установлены для сверхточных приложений, таких как роботы для обработки полупроводников или медицинская робототехника. Соосность шеек часто поддерживается на уровне 0,01 мм или меньше, чтобы предотвратить радиальное биение, которое может вызвать вибрацию и сократить срок службы подшипника.
Обработка поверхности не менее важна. Шероховатая поверхность вала увеличивает трение, ускоряет износ уплотнений и создает места зарождения усталостных трещин. Для валов роботизированных двигателей стандартом является чистота поверхности Ra 0,4 мкм или выше, а в некоторых случаях требуется Ra 0,2 мкм на уплотнительных поверхностях. Достижение такой отделки требует не только квалифицированного шлифования, но и тщательного контроля зернистости шлифовального круга, охлаждающей жидкости и скорости подачи.
Геометрические допуски, включая прямолинейность, округлость и цилиндричность, гарантируют, что вал остается в пределах заданного диапазона при вращении. Любое отклонение от идеальной геометрии приводит к циклической нагрузке на подшипники и уплотнения, что в конечном итоге сокращает интервалы технического обслуживания робота. Совокупный эффект этих допусков заключается в том, что правильно изготовленный вал двигателя позволяет роботу достичь номинальной повторяемости — часто ±0,02 мм или лучше — во всем рабочем диапазоне.
6. Виды отказов и стратегии предотвращения
Даже вал двигателя с самой лучшей конструкцией может выйти из строя, если его подвергнуть воздействию условий, выходящих за пределы его расчетных пределов. Понимание распространенных видов отказов помогает проектировщикам и инженерам по техническому обслуживанию реализовывать профилактические меры, которые продлевают срок службы валов и сокращают время незапланированных простоев.
Усталостный переломявляется наиболее распространенным механизмом отказа вращающихся валов. Повторяющиеся циклические напряжения изгиба или скручивания, часто усугубляемые концентрацией напряжений в шпоночных пазах, уступах или местах сопряжения с запрессовкой, вызывают появление трещин, которые распространяются до окончательного разрушения. Профилактические стратегии включают большие радиусы галтелей, дробеструйную обработку поверхности для создания остаточных сжимающих напряжений и тщательный контроль рабочих нагрузок во избежание превышения предела выносливости.
Износ и раздражениевозникают в местах контакта вала с подшипниками, уплотнениями или муфтами. Микродвижение под нагрузкой может привести к образованию абразивного мусора, который ускоряет потерю материала и ухудшает посадку. Твердые покрытия поверхности, правильная смазка и поддержание правильной посадки с натягом являются эффективными контрмерами.
Изгиб или отклонениеПри чрезмерных радиальных нагрузках вал может соприкасаться с неподвижными компонентами или вызвать смещение трансмиссии. Это особенно актуально для роботов с длинными консольными рычагами, вал двигателя которых может выдерживать радиальные нагрузки. Увеличение диаметра вала, использование более прочных материалов или перемещение подшипников ближе к точке нагрузки могут снизить этот риск.
Коррозия и питтингвлияют на валы, работающие во влажной, химически агрессивной или промывной среде. Марки нержавеющей стали, защитные покрытия, такие как цинкование или химическое никелирование, а также регулярные процедуры очистки помогают сохранить целостность поверхности вала.
Регулярный мониторинг состояния, включая анализ вибрации, мониторинг температуры и периодический контроль размеров, позволяет на ранней стадии обнаруживать развивающиеся неисправности и принимать корректирующие меры до того, как произойдет катастрофический отказ. Такой упреждающий подход является отличительной чертой программ технического обслуживания роботов мирового класса.
7. Часто задаваемые вопросы
Ищете надежного партнера для компонентов вашей роботизированной трансмиссии?
Гуаньшосочетает в себе многолетний опыт точного производства с передовыми возможностями ЧПУ и шлифования для производства валов двигателей, отвечающих самым требовательным робототехническим приложениям.
От выбора материала и термической обработки до окончательной проверки — каждый вал спроектирован с учетом производительности, долговечности и стабильности.
Связаться с намичтобы обсудить ваши требования